-
← Fler projekt Kontakta ossFlexibel robot för plockning ur behållare
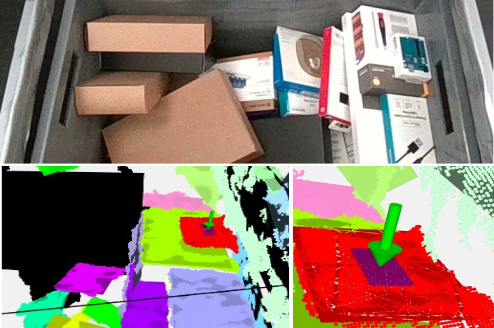
Industrirobotar har svårt att hantera oregelbundna former och kräver ofta manuell omprogrammering för varje produktvariant. Vi kombinerade en 3D-kamera med specialutvecklade algoritmer så att roboten automatiskt identifierar, orienterar och plockar objekt av varierande form och storlek i realtid.